توضیحات محصول
60mm DC SERVO MOTOR WITH BRAKE
مشخصات:
| General Specification | |
| (Item) | (Specification) |
| Winding type | Star |
| Hall effect angle | 120 120 degree electrical angle |
| Shaft run out | 0.571mm |
| Radial play | 0.02mm@450g |
| End play | 0.08mm@450g |
| Max.radial force | 115N @20mm form the flange |
| Max.axial force | 45N |
| Insulation class | Class B |
| Dielectric strength | 500VDC for 1 minute |
| Insulation resistance | 100MΩ Min.,500VDC |
| Electrical Specification | |||||
| مشخصات | واحد | JK60BLS01 | JK60BLS02 | JK60BLS03 | JK60BLS04 |
| Number Of Phase | Phase | 3 | |||
| Number Of Poles | Poles | 8 | |||
| Rated Voltage | VDC | 48 | |||
| Rated Speed | Rpm | 3000 | |||
| گشتاور نامی | N.m | 0.3 | 0.6 | 0.9 | 1.2 |
| Rated Current | Amps | 2.8 | 5.2 | 7.5 | 9.5 |
| Rated Power | W | 94 | 188 | 283 | 377 |
| Peak Torque | N.m | 0.9 | 1.8 | 2.7 | 3.6 |
| Peak Current | Amps | 8.4 | 15.6 | 22.5 | 28.5 |
| Back E.M.F | V/Krpm | 12.1 | 12.6 | 12.4 | 13.3 |
| Torque Constant | N.m/A | 0.116 | 0.12 | 0.118 | 0.127 |
| Rotor Inertia | Kg.c | 0.24 | 0.48 | 0.72 | 0.96 |
| Body Length | میلیمتر | 78 | 99 | 120 | 141 |
| وزن | Kg | 0.85 | 1.25 | 1.65 | 2.05 |
| Sensor | /Honeywell | ||||
| Insulation Class | B | ||||
| Degree of Protection | IP30 | ||||
| Storage Temperature | -25~+70ºC | ||||
| Operating Temperature | -15~+50ºC | ||||
| Working Humidity | 85% RH | ||||
Drawing:
Company Profile:
HangZhou CHINAMFG CO.,LTD (HangZhou Jingkong Motor&Electric Appliance Co.,Ltd)is an ISO9001 Professional
manufacturer. Was established in 2011 year. We are a professional manufacturer in HangZhou city, China. Production Capacity
exceeds more than 1million motors per year.
Our Company offers 3 major series of products: Hybrid Stepper motors, Brushless Dc motor and Dc Brush motor.
We are always continues develop new type models.We are also have several joint venture companies who specialized in the
production of AC servo motor, PM stepper motors, Spindlemotor and Motor drivers. We export our motors to more than 30
countries Such as United States, Germany, Russia, Turkey, Brazil and so on.
Jkongmotor sold to major manufacturing Companies for Industry of automation, medical and health care equipment,
3d printermachines, packing devices, Information Technology, household appliance products. We have an Engineering team
with many years of experience in application Engineering, design Engineering with the latest advances equipment. Our
Engineering Staff provides the finest quality product with service after the product is delivered to our Customers.
| کاربرد: | Universal, Industrial, Household Appliances, Car, Power Tools |
|---|---|
| Operating Speed: | High Speed |
| عملکرد: | Control |
| Casing Protection: | Closed Type |
| Number of Poles: | 8 |
| Structure and Working Principle: | Brushless |
| نمونهها: |
US$ 28.5/Piece
۱ قطعه (حداقل سفارش) | |
|---|
| سفارشی سازی: |
موجود است
| درخواست سفارشی |
|---|
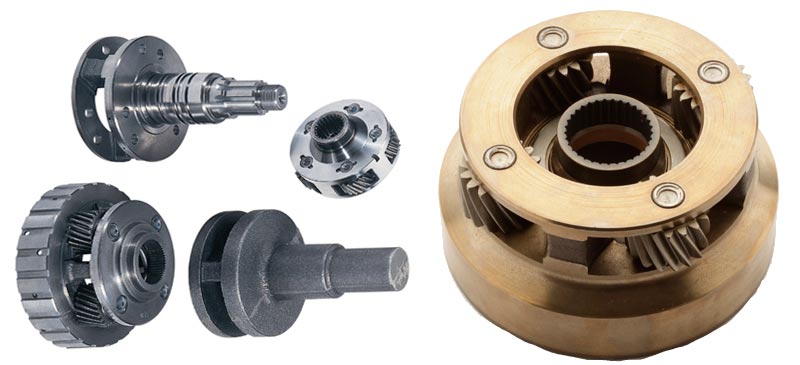
چگونه میتوان نسبت دندههای مربوط به چرخدندههای خورشیدی، سیارهای و حلقهای را محاسبه کرد؟
نسبت دنده در یک سیستم دنده سیارهای را میتوان با در نظر گرفتن تعداد دندانههای دنده خورشیدی، دندههای سیارهای و دنده حلقهای محاسبه کرد. نسبت دنده رابطه بین سرعت ورودی و سرعت خروجی سیستم را تعیین میکند. در اینجا نحوه محاسبه نسبت دنده آورده شده است:
- مرحله 1: دندانهها را بشمارید:
تعداد دندانههای چرخدنده خورشیدی (S)، چرخدندههای سیارهای (P) و چرخدنده حلقهای (R) را بشمارید. این اعداد نشان دهنده تعداد دندانههای چرخدنده مربوطه هستند.
- مرحله ۲: تعیین چیدمان دندهها:
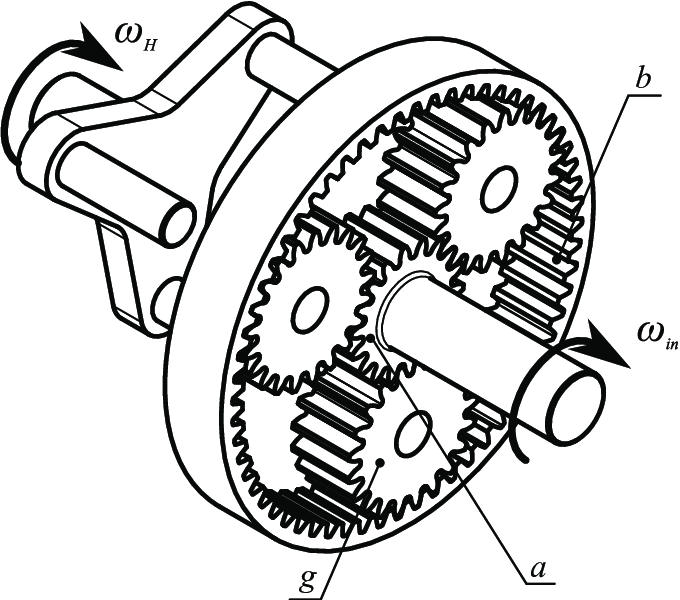
چیدمان چرخدندهها را مشخص کنید. در یک سیستم چرخدنده سیارهای ساده، چرخدنده خورشیدی در مرکز قرار دارد، توسط چرخدندههای سیارهای احاطه شده و توسط چرخدنده حلقهای محصور شده است.
- مرحله 3: نسبت دنده را محاسبه کنید:
نسبت دنده (GR) را میتوان با استفاده از فرمول زیر تعیین کرد:
GR = (R + P) / S
کجا:
- ر تعداد دندانههای چرخدنده حلقهای را نشان میدهد
- پ تعداد دندانههای روی چرخدندههای سیارهای را نشان میدهد (با فرض اینکه تعداد دندانههای آنها یکسان است)
- س نشان دهنده تعداد دندانههای چرخ دنده خورشیدی است
نسبت دنده حاصل، رابطه سرعت بین ورودی و خروجی سیستم دنده سیارهای را نشان میدهد. نسبت دنده بزرگتر از ۱ نشان دهنده کاهش سرعت است، در حالی که نسبت دنده کمتر از ۱ نشان دهنده افزایش سرعت است.
لازم به ذکر است که در سیستمهای دنده سیارهای پیچیدهتر، که در آنها چندین مجموعه دنده سیارهای یا دندههای اضافی وجود دارد، محاسبه نسبت دنده ممکن است شامل در نظر گرفتن چندین مرحله دنده و تعداد دندانههای مربوطه باشد.
به طور خلاصه، برای محاسبه نسبت دنده شامل چرخدندههای خورشیدی، سیارهای و حلقهای، باید دندانههای هر چرخدنده را بشمارید و از فرمول (R + P) / S استفاده کنید، که در آن R تعداد دندانههای چرخدنده حلقهای، P تعداد دندانههای چرخدندههای سیارهای و S تعداد دندانههای چرخدنده خورشیدی است. این محاسبه نسبت دندهای را ارائه میدهد که رابطه سرعت بین ورودی و خروجی سیستم چرخدنده سیارهای را تعریف میکند.
چرخدندههای سیارهای چگونه تغییرات در درگیری دندانهها را در حین کار کنترل میکنند؟
چرخدندههای سیارهای به گونهای طراحی شدهاند که بتوانند تغییرات در درگیری دندانهها را در حین کار تحمل کنند و عملکرد روان و قابل اعتمادی را تضمین کنند. بیایید بررسی کنیم که چرخدندههای سیارهای چگونه با این تغییرات مقابله میکنند:
- تحمل ناهمراستایی:
چرخدندههای سیارهای با درجه خاصی از تلرانس برای ناهمترازی طراحی شدهاند. این بدان معناست که تغییرات جزئی در درگیری دندانهها به دلیل تلرانسهای تولید، مونتاژ یا شرایط عملیاتی، بدون ایجاد تأثیر قابل توجه بر سیستم چرخدنده، قابل جبران هستند. دندانههای چرخدنده با دقت و با پروفیلها، لقیها و لقیهای مناسب طراحی شدهاند تا ضمن حفظ عملکرد مناسب، تا حدی ناهمترازی را نیز تحمل کنند.
- توزیع بار:
چیدمان چندین چرخدنده سیارهای در یک سیستم چرخدنده سیارهای به توزیع بار بین چندین دندانه چرخدنده کمک میکند. هر چرخدنده سیارهای بار را با چرخدندههای مجاور به اشتراک میگذارد و باعث کاهش فشار روی تک تک دندانهها و افزایش یکنواختی درگیری دندانهها میشود. این قابلیت توزیع بار به حداقل رساندن سایش، سر و صدا و لرزش موضعی کمک میکند و در نتیجه عملکرد روانتر و کارآمدتری را به همراه دارد.
- نصب و پشتیبانی انعطافپذیر:
چرخدندههای سیارهای اغلب بر روی سازههای نگهدارنده انعطافپذیر، مانند یاتاقانها یا کوپلینگهای انعطافپذیر نصب میشوند. این اجزا به جذب و جبران تغییرات کوچک در درگیری دندانهها در حین کار کمک میکنند. سیستمهای نصب و نگهدارنده انعطافپذیر، درجهای از انعطافپذیری و انطباق را فراهم میکنند و به چرخدندهها اجازه میدهند تا خود را تنظیم کرده و تماس مناسب دندانهها را در شرایط مختلف کاری حفظ کنند.
- روانکاری و خنک کاری:
روانکاری و خنککاری مناسب نقش حیاتی در مدیریت تغییرات در درگیری دندانهها ایفا میکند. روانکنندهها اصطکاک و سایش بین دندانههای چرخدنده را کاهش میدهند و عملکرد روان را تضمین میکنند و تأثیر تغییرات درگیری دندانهها را به حداقل میرسانند. علاوه بر این، مکانیسمهای خنککننده مؤثر به دفع گرمای تولید شده در حین کار کمک میکنند و از افزایش بیش از حد دما که میتواند بر عملکرد درگیری چرخدندهها تأثیر بگذارد، جلوگیری میکنند.
- ساختار مستحکم:
چرخدندههای سیارهای معمولاً با استفاده از مواد با استحکام بالا و تکنیکهای دقیق ساخت ساخته میشوند. این ساختار مستحکم، توانایی سیستم چرخدنده را در تحمل تغییرات در درگیری دندانهها افزایش میدهد. با تضمین اجزای چرخدنده با کیفیت بالا، عملیات حرارتی مناسب و کنترل کیفیت دقیق، چرخدندههای سیارهای برای تحمل بارها و تغییرات دینامیکی که در حین کار با آنها مواجه میشوند، ساخته میشوند.
به طور خلاصه، چرخدندههای سیارهای از طریق تحمل ناهمترازی، توزیع بار بین چرخدندههای سیارهای متعدد، نصب و پشتیبانی انعطافپذیر، روانکاری و خنککاری مؤثر و ساختار مستحکم، تغییرات در درگیری دندانهها را کنترل میکنند. این ملاحظات و ویژگیهای طراحی، چرخدندههای سیارهای را قادر میسازد تا تماس مناسب دندانهها را حفظ کنند، سایش و سر و صدا را به حداقل برسانند و عملکرد قابل اعتمادی را در کاربردهای مختلف، از جمله گیربکسهای خودرو، ماشینآلات صنعتی و سیستمهای انتقال قدرت تضمین کنند.
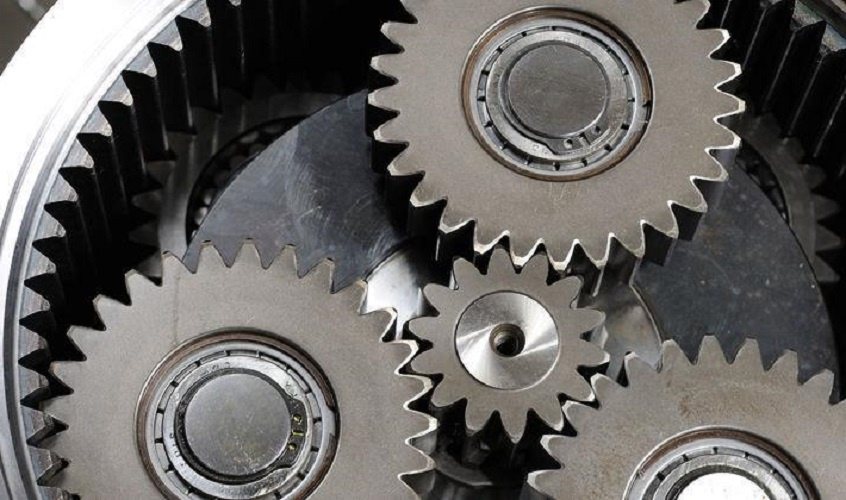
آیا میتوانید نقش چرخدندههای خورشیدی، چرخدندههای سیارهای و چرخدندههای حلقهای را در سیستمهای سیارهای شرح دهید؟
در یک سیستم دنده سیارهای، هر جزء - دنده خورشیدی، دنده سیارهای و دنده رینگی - نقش حیاتی در عملکرد و کارایی کلی ایفا میکند. بیایید نقش این دندهها را بررسی کنیم:
- چرخ دنده خورشیدی:
چرخدنده خورشیدی یک جزء مرکزی در سیستم چرخدندههای سیارهای است. این چرخدنده معمولاً در مرکز قرار دارد و توسط یک منبع ورودی مانند موتور یا انجین به حرکت در میآید. چرخدنده خورشیدی توان ورودی را دریافت کرده و آن را به سایر چرخدندههای سیستم منتقل میکند. با چرخش چرخدنده خورشیدی، چرخدندههای سیارهای نیز به چرخش در میآیند که به نوبه خود در عملکرد کلی چرخدنده نقش دارند. اندازه و تعداد دندانههای چرخدنده خورشیدی، نسبت دنده و ویژگیهای گشتاور سیستم را تعیین میکند.
- چرخ دنده های سیاره ای:
چرخدندههای سیارهای، چرخدندههایی هستند که چرخدنده خورشیدی را در یک سیستم چرخدنده سیارهای احاطه میکنند. آنها معمولاً در مقایسه با چرخدنده خورشیدی از نظر اندازه کوچکتر هستند و به یک حامل یا بازو متصل میشوند. چرخدندههای سیارهای هم با چرخدنده خورشیدی و هم با چرخدنده حلقهای درگیر میشوند. با چرخش چرخدنده خورشیدی، چرخدندههای سیارهای نیز میچرخند. چرخدندههای سیارهای هم حرکت چرخشی و هم حرکت مداری را از خود نشان میدهند. در حالی که آنها حول محورهای خود میچرخند، به دور چرخدنده خورشیدی نیز میچرخند. این ترکیب حرکت چرخشی و مداری به چرخدندههای سیارهای اجازه میدهد تا گشتاور را منتقل کنند و به کاهش یا تقویت کلی چرخدنده کمک کنند. چیدمان و تعداد چرخدندههای سیارهای میتواند بسته به طراحی خاص و الزامات سیستم متفاوت باشد.
- چرخ دنده حلقه ای:
چرخدنده حلقهای بیرونیترین چرخدنده در سیستم چرخدنده سیارهای است. این چرخدنده دارای دندانههای داخلی است که با چرخدندههای سیارهای درگیر میشوند. چرخدنده حلقهای ثابت یا ساکن میماند در حالی که چرخدنده خورشیدی و چرخدندههای سیارهای میچرخند. تعامل بین چرخدندههای سیارهای و چرخدنده حلقهای، سیستم چرخدنده را قادر میسازد تا به کاهش یا افزایش دنده دست یابد. اندازه و تعداد دندانههای چرخدنده حلقهای نیز بر نسبت دنده و ویژگیهای گشتاور سیستم تأثیر میگذارد.
به طور خلاصه، چرخ دنده خورشیدی به عنوان محرک اصلی عمل میکند، نیروی ورودی را دریافت کرده و آن را به چرخ دندههای دیگر منتقل میکند. چرخ دندههای سیارهای به دور چرخ دنده خورشیدی میچرخند و در انتقال گشتاور و عملکرد چرخ دنده نقش دارند. چرخ دنده حلقهای ثابت میماند و با چرخ دندههای سیارهای درگیر میشود و امکان کاهش یا افزایش دنده را فراهم میکند. این چرخ دندهها با هم هماهنگ کار میکنند تا به نسبت دندههای مورد نظر، انتقال گشتاور و عملکرد کلی سیستمهای چرخ دنده سیارهای دست یابند.
editor by CX 2023-11-02